慣らしを学ぶ
MBC2は「電圧をかけてモーターを回すだけ」の道具です。何をどう設定すればよいかは、回転数・電流・KV値・負荷といった基本の考え方を知っていると判断しやすくなります。ここでは操作手順ではなく、慣らしの「考え方」をまとめます。
このページの内容
1モーター慣らしとは・なぜ効果があるのか
新品のモーターより、ある程度使い込んだ(慣らした)モーターの方が速くなることは、ミニ四駆では広く知られています。MIC-LABOの検証(アトミックチューン2・電圧2.6V・同一個体で新品と慣らし後を比較、とある立体サーキットでタイム計測)では、次のような結果が出ています。
| 状態 | 平均タイム | チェッカー速度 |
|---|---|---|
| 新品モーター | 21.11秒 | 19.05km/h |
| 慣らし後(電池を入れて空転させた状態で約1時間) | 19.85秒 | 20.49km/h |
約1.26秒の短縮という結果です。慣らしで速くなる理由ははっきり解明されているわけではありませんが、「モーターのブラシ(整流子と接触する部品)が使用とともに削れて、電気を通す接触面積が増えるため」という説が広く紹介されています。慣らしの本質は、突き詰めるとブラシとコミュテーター(整流子)の接触状態を整えることにあると考えられています。
実際に、新品と使い込んだモーターのブラシを比べると、その違いがはっきり見えます。
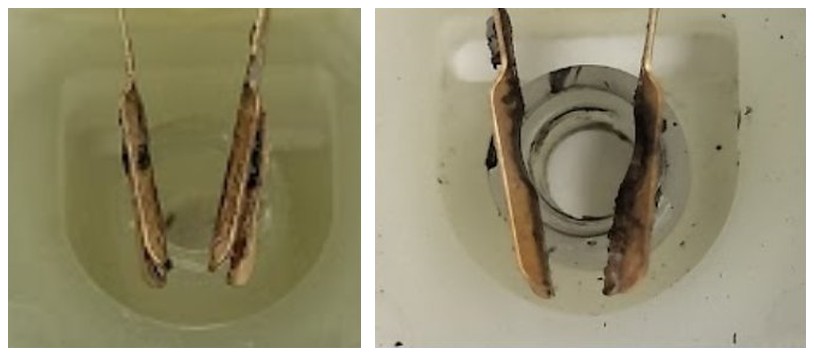
新品のブラシは先端が細く、コミュテーターに点で当たっています。使い込んだ方は先端が平らに削れて、コミュテーターの丸みに沿うように当たっています。これが「接触面積が増える」ということです。電気の通り道が広がるぶん、電流が流れやすくなります。
「かんたんな慣らし」も効果がある
MBC2のような専用機材がなくても、ミニ四駆に電池をセットしてタイヤをしばらく空転させるだけの「かんたんな慣らし」でも、上の検証のようにタイムが縮む効果が確認できます。シャーシを台などに乗せてタイヤを浮かせた状態にし、電池を入れてスイッチを入れるだけなので、誰でも手軽に試せる方法です。
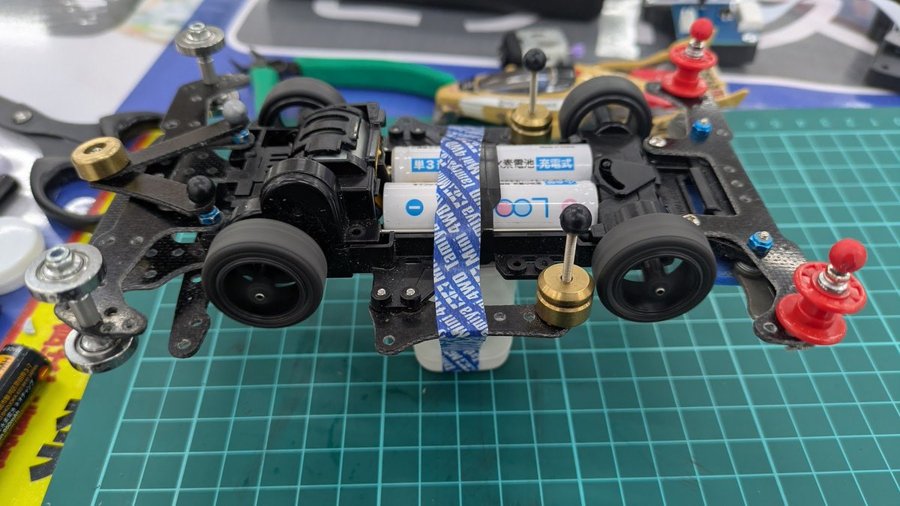
ただし電圧・時間を管理できないため、モーターの種類(銅ブラシ/カーボンブラシ)に合わせた細かい調整はできません。狙った電圧・時間で再現性のある慣らしをしたい場合は、MBC2のようなプログラムを組める機材が向いています。
慣らしオイルは必要か
「慣らしオイル」「ブレークインオイル」等の専用ケミカルも市販されていますが、使うかどうかはレーサーの間でも意見が分かれます。MIC-LABO自身は、現在は慣らしオイルをほとんど使用せず、軸受けへの潤滑程度にとどめています。低電圧(3.0V程度)で正転・逆転を短時間繰り返すだけでも、コミュテーターは十分きれいな状態を保てたという例もあります。オイルを使う場合は、コースを汚さないよう使用可否や量に注意してください。
2モーターの中身を見てみる
慣らしの話は、どうしても「ブラシ」「コミュテーター」といった部品の名前が出てきます。実物を一度見ておくと、この先の話がぐっと入りやすくなります。慣らしのためにモーターを分解する必要はありませんが、中で何が起きているかを知っておくと理解が早くなります。
ミニ四駆のモーターは、大きく3つの部分でできています。
- 缶(ケース)とマグネット: 外側の筒。内側に磁石が貼りつけてあります
- ローター: 鉄心にコイル(巻き線)を巻いたもの。軸とコミュテーターが付いていて、これが回ります
- エンドベルとブラシ: フタにあたる部分。ブラシが付いています
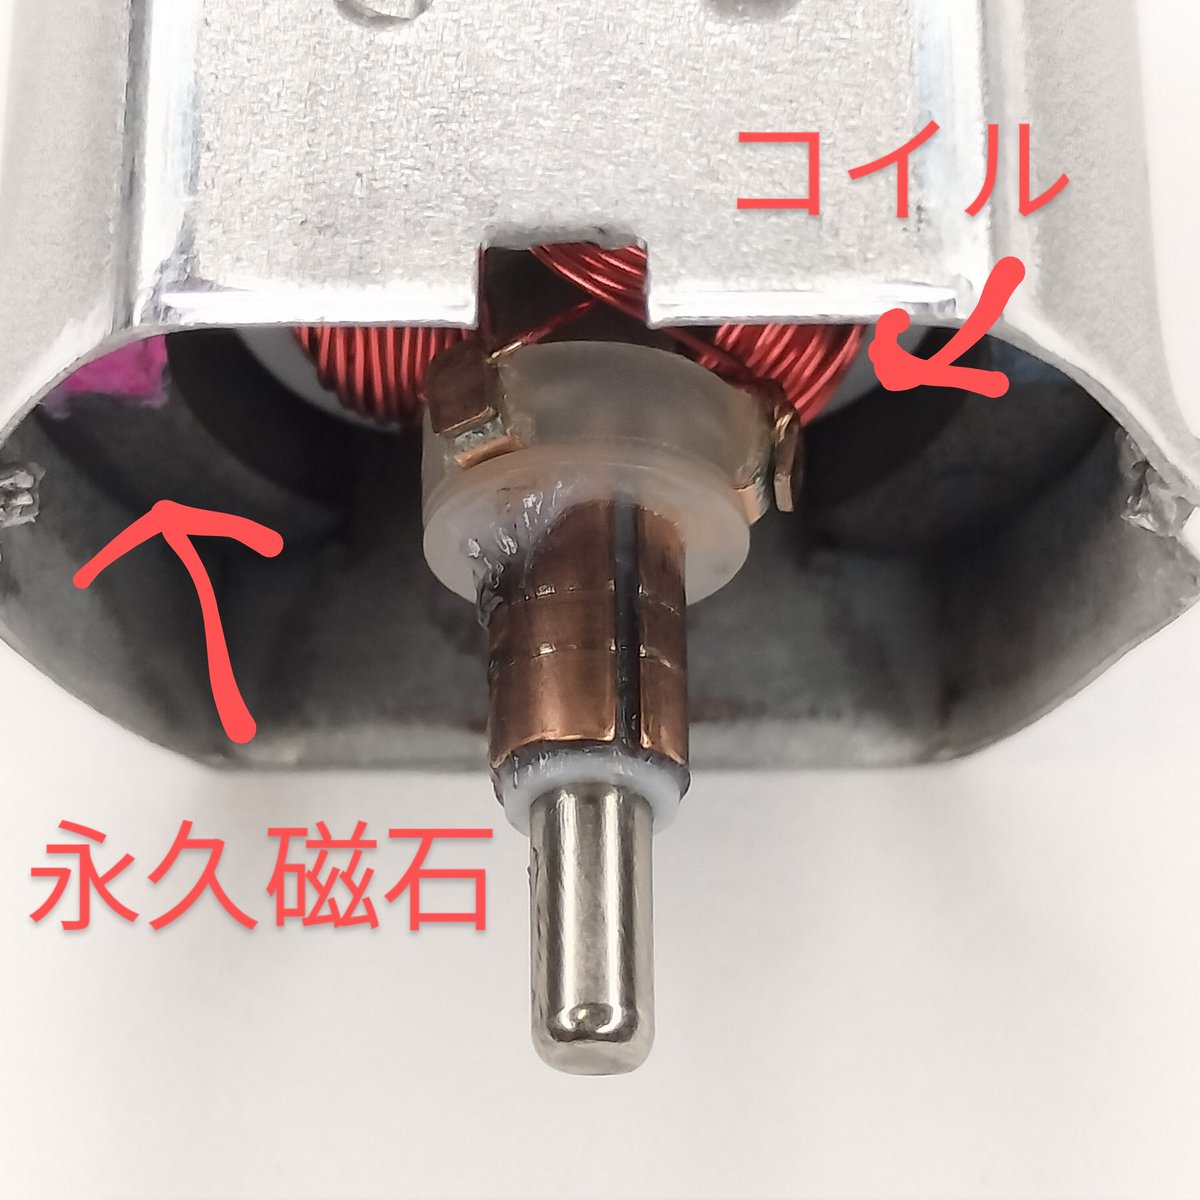
缶の内側には永久磁石が貼りつけてあり、その中でコイルを巻いたローターが回ります。コイルに電気が流れると磁力が生まれ、缶の磁石と引き合ったり反発したりすることで、ローターが回転します。
ローター ― 巻き線とコミュテーター
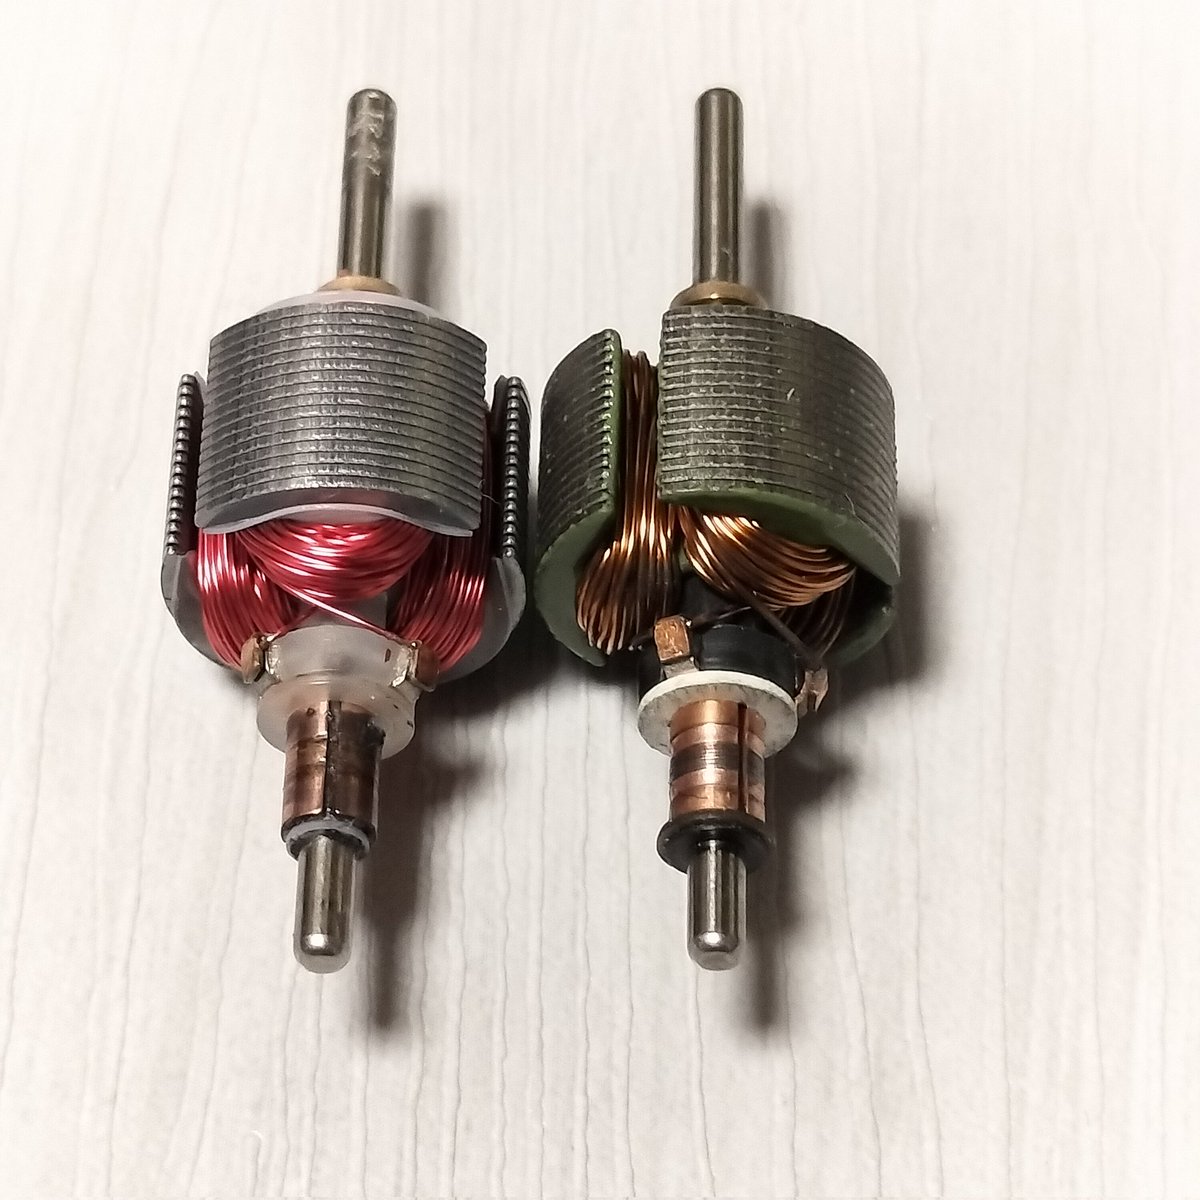
並べてみると、巻き線の違いがはっきりわかります。右のハイパーダッシュのほうが巻き線が太いのです。巻き線が太いほど電気を流しやすくなり、これが大きな電流を流して高い回転を出せることの一因になっています(回転数・電流・KV値の関係)。
下に付いている銅色の部品がコミュテーター(整流子)です。
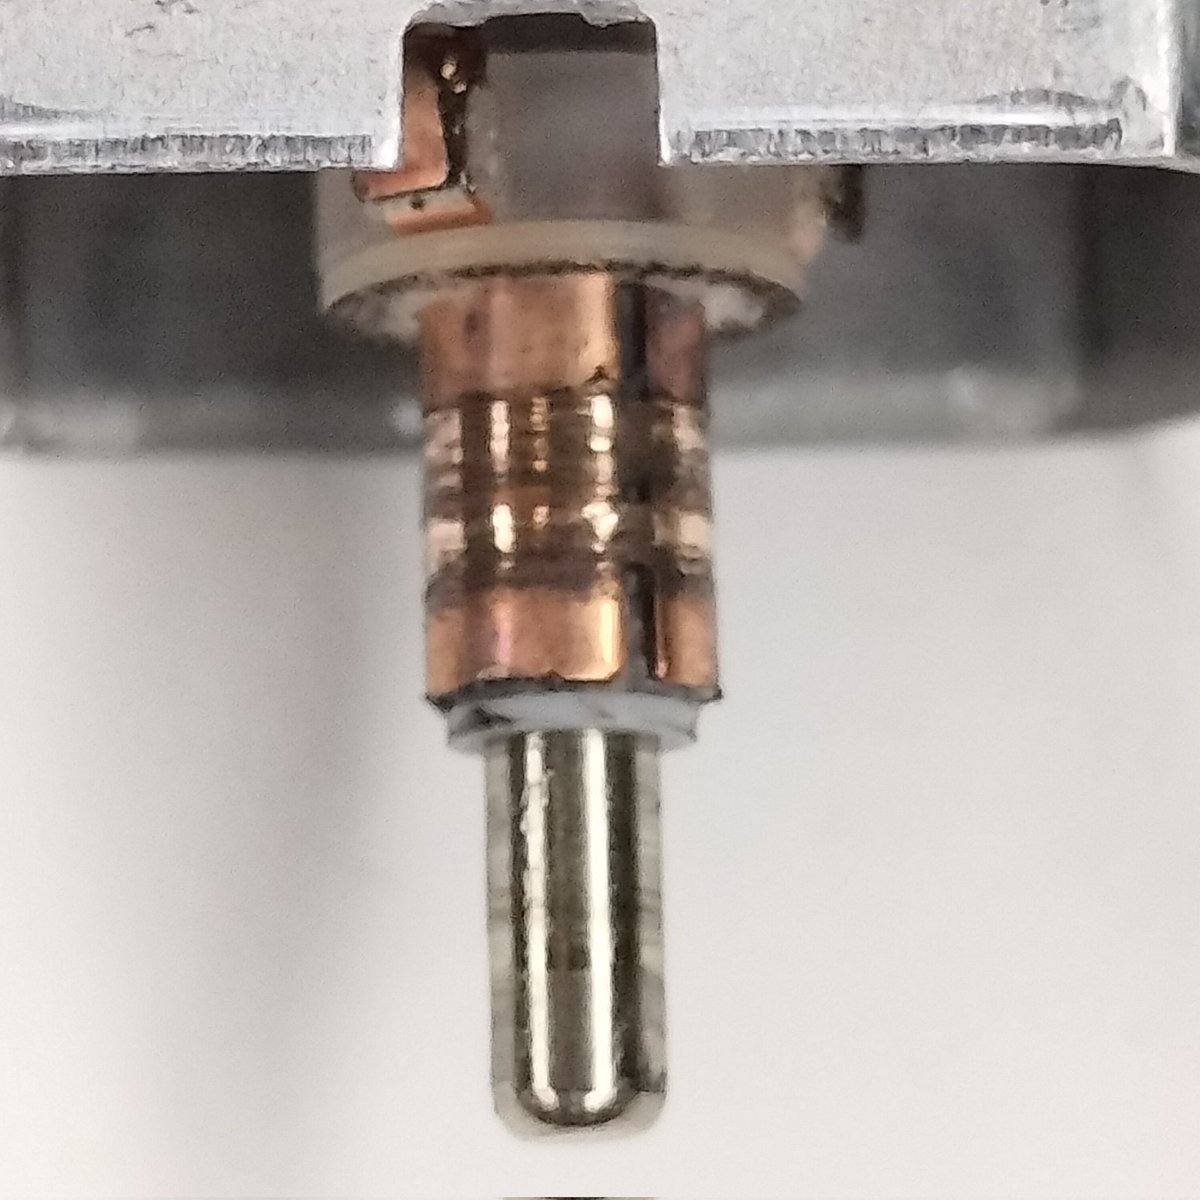
よく見ると、銅の部分が3つに分かれています。ここにブラシが触れて電気を送り込むのですが、軸が回るとブラシが触れる相手が次々と切り替わります。この切り替えによって流れる電気の向きが変わり、モーターは回り続けます。
ブラシ ― 慣らしで削れていく部品
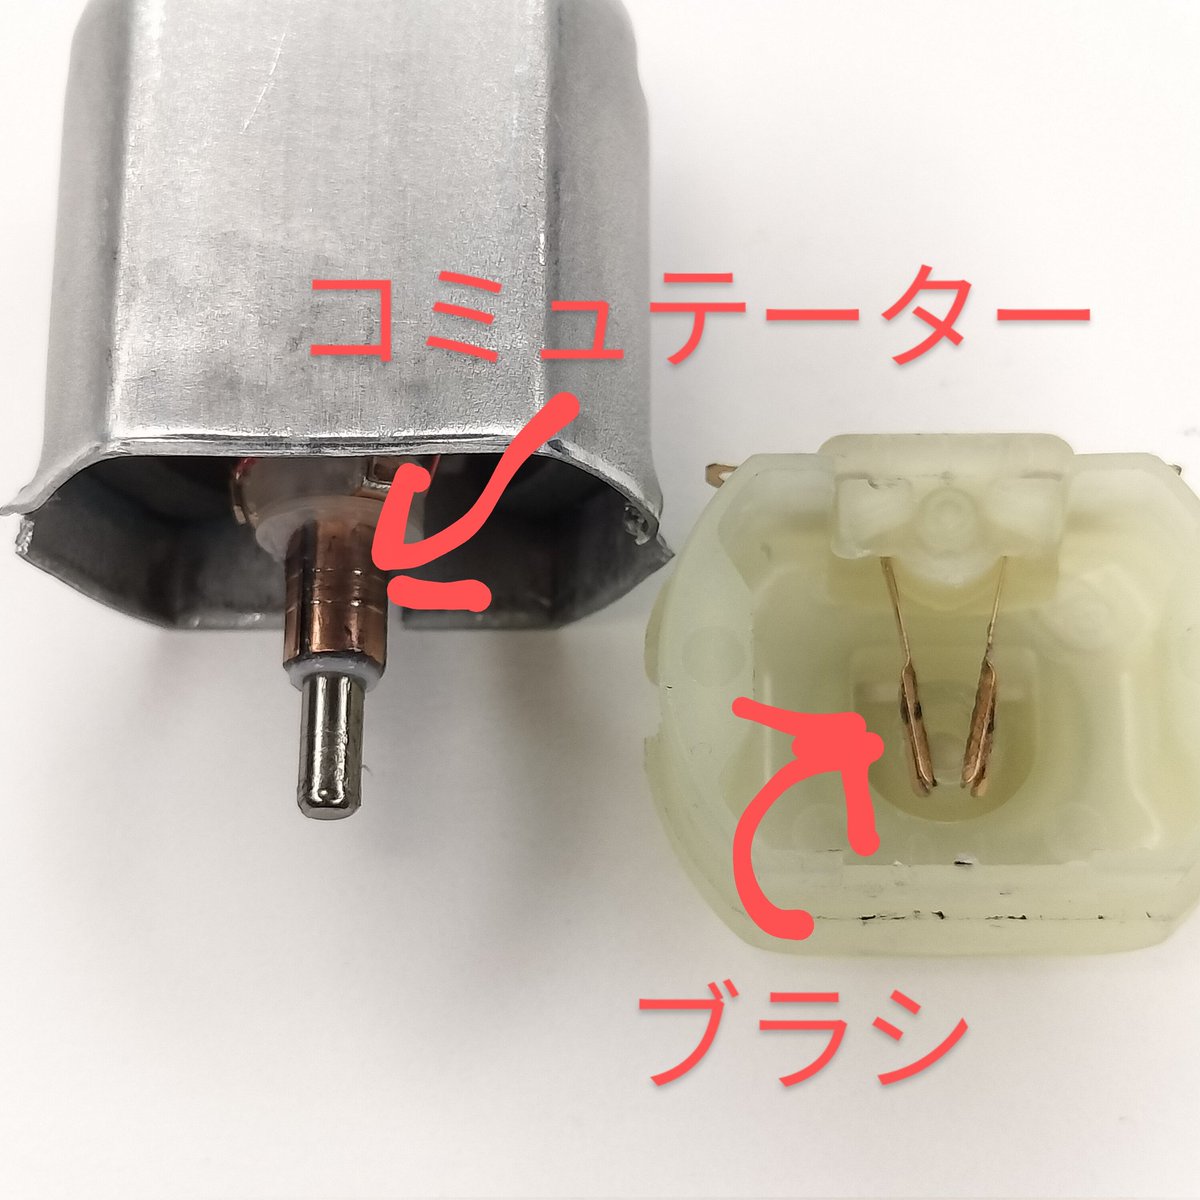
エンドベルの内側に付いているのがブラシです。組み立てるとちょうどコミュテーターに重なる位置にあり、バネの力で押し付けられて、回転しながらこすれ続けます。
ここが、慣らしの主役です。前章で触れた「ブラシが削れて接触面積が増える」というのは、まさにこの部品の話です。そして個体差のところで出てくる「ブラシの位置が適切か」も、ここの話になります。
分解せずにブラシの状態を見る
それでも、ブラシがどうなっているかは気になるものです。実は、分解しなくてもある程度は確認できます。
エンドベルには、ターミナルを固定するための乳白色の部品が一部に使われています。ここは光を通しやすいので、強い光を当てるとモーターの内部が照らされます。さらにエンドベルにはわずかな隙間があり、そこからブラシの状態をかすかに確認することができます。
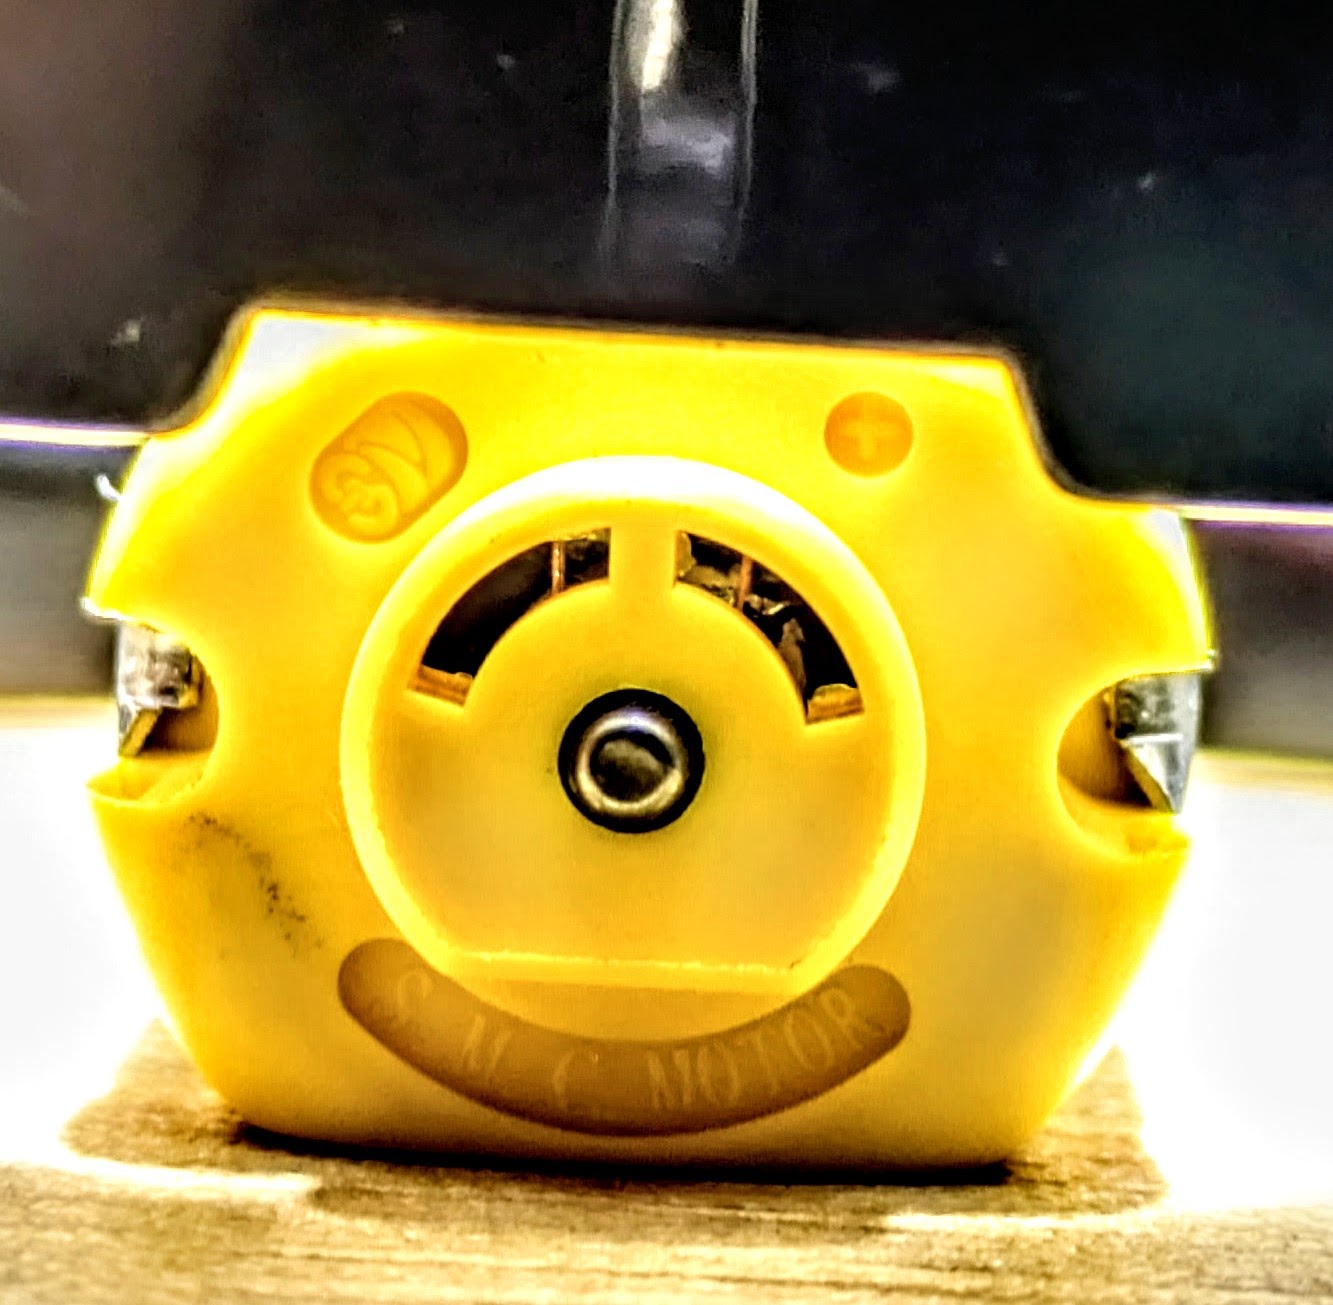
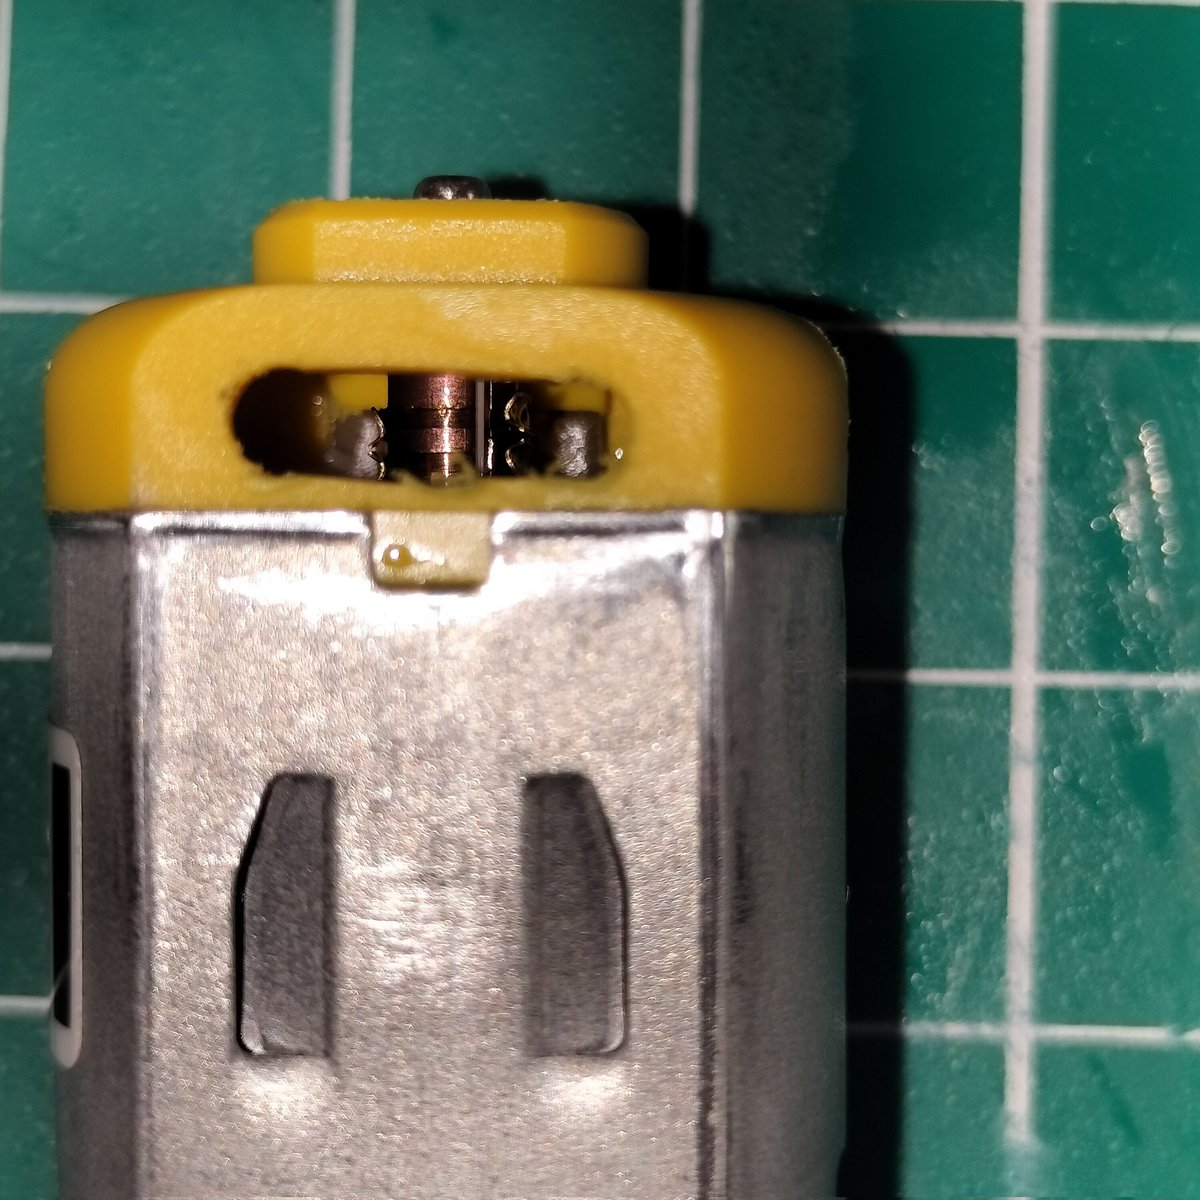
なお日本ではあまり見かけない話ですが、インドネシアではローターの交換といった不正が行われていないかを確認するために、ここを開けることがあるそうです。
3銅ブラシとカーボンブラシで慣らし方を変える
そのブラシには、大きく分けて銅ブラシとカーボンブラシの2種類があります。ブラシの材質によって削れやすさや適切な当たりの付け方が異なるため、慣らし方も変えるのが基本です。
| ブラシの種類 | 傾向 | MBC2での目安 |
|---|---|---|
| 銅ブラシ(主にチューン系モーター) | 削れやすい。高めの電圧でも短時間で十分に当たりが付く | 3.0V・5分ほど |
| カーボンブラシ(主にダッシュ系モーター) | 3V以上で慣らしてもブラシが削れにくい傾向にある。銅ブラシと同じ高電圧・短時間の感覚で慣らすと当たりが付きにくい | 1.0〜1.5V・正転/逆転を1時間ずつ×12サイクルほど |
チューン系モーター(銅ブラシ)は削れやすいため、3.0Vで5分ほど回せば十分に慣らしが進みます。一方でダッシュ系モーター(カーボンブラシ)は3V以上で慣らしてもブラシが削れにくい傾向にあるため、低電圧でじっくり当たりを付けていく慣らし方が向いています。
慣らしの前に、3.0Vで1分ほど正転・逆転させて回転数を確認しておくと、慣らし後との比較がしやすくなります(結果確認フェーズ)。具体的なプログラム例はMBC2を使う>モーター別のサンプルプログラムを参照してください。
どのモーターがどちらなのか
手持ちのモーターがどちらのタイプかは、モーターの種類で決まっています。代表的なものを挙げます。
銅ブラシ ― 3.0V・5分ほどで慣らす
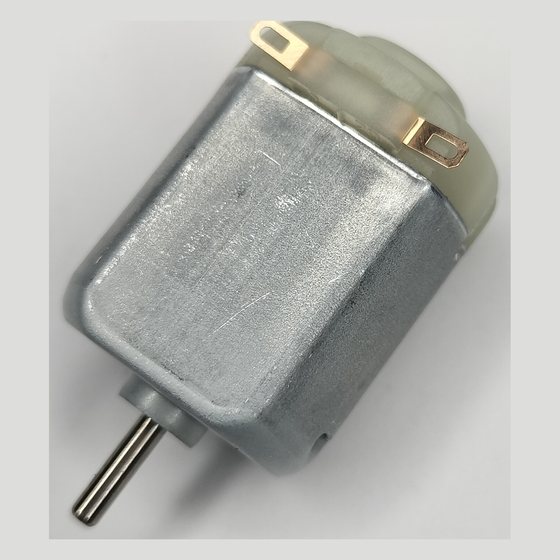
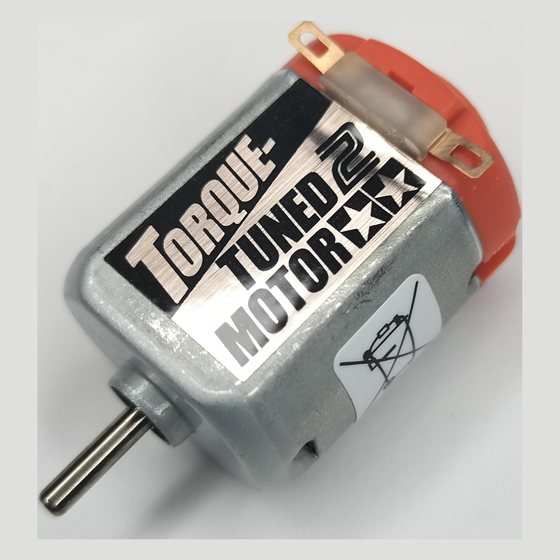
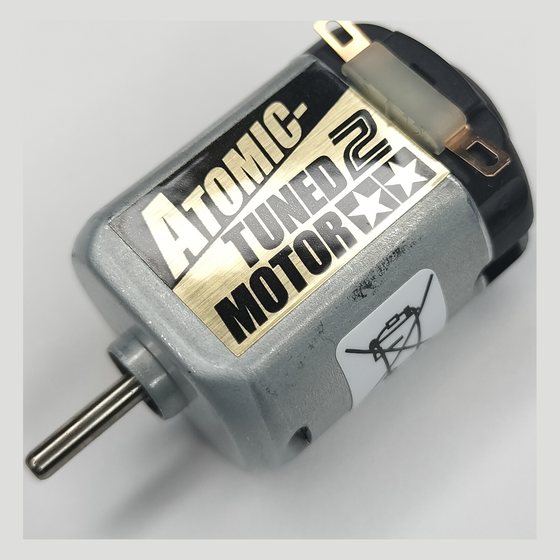
このほか、レブチューン、ハイパーダッシュ2、ライトダッシュなども銅ブラシです。
またライトダッシュだけ、ローターにリングバリスタと思われる部品が付いています。そのためか、銅ブラシモーターでありながらノイズが発生しづらい傾向にあります。
カーボンブラシ ― 1.0〜1.5V・正転/逆転1時間ずつ×12サイクルほどで慣らす
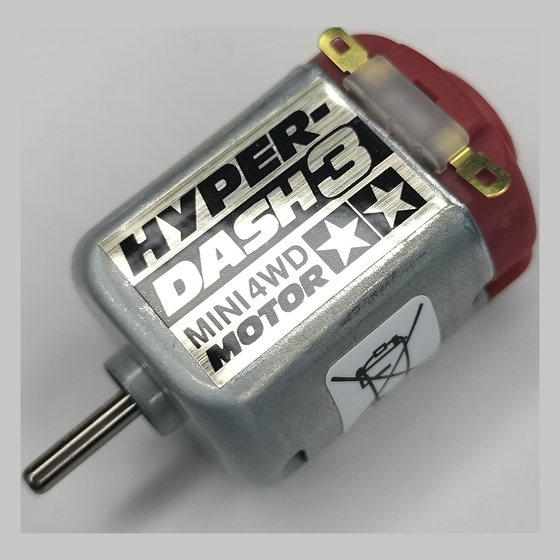
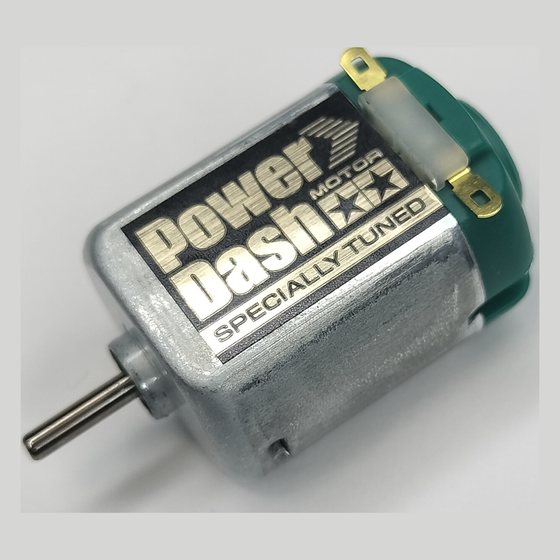
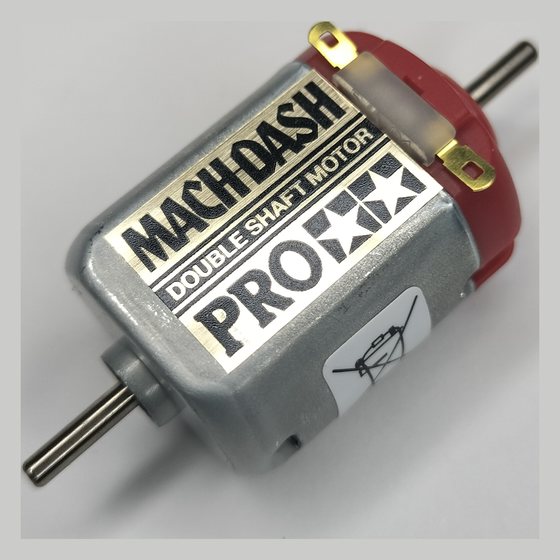
このほか、スプリントダッシュ、ハイパーダッシュPROなどもカーボンブラシです。
4回転数・電流・KV値の関係
MBC2のプログラム実行画面には、回転数・電流・kv値が常に表示されます。それぞれの意味を押さえておくと、ログの解釈がしやすくなります。
回転数(rpm)
モーターの回転速度です。回転数計測キャップをつけたモーターがセンサー上で回転している場合のみ測定でき、約1秒ごとに更新されます。プログラム実行画面に表示される回転数は、実行中のステップ内で一番高かった回転数を表示する仕様です。
電流(A)
現在モーターに流れている電流です。回転数が主にスピード、電流はモーターにかかっている負荷のかかり具合の目安になります。同じ電圧でも、モーターを指で軽くつまんで負荷をかけると回転数は下がり、電流は上がります。
kv値
回転数を電圧で割った値です。モーターの回りやすさの指標になります。
参考:モーター別のおおよその「適正負荷時」の回転数
タミヤ公式カタログ(2019年11月時点、適正電圧2.4〜3.0V)より、代表的なモーターの適正負荷(決められた負荷をかけた状態)で測定した回転数・消費電流のレンジです。個体差があるため目安としてご覧ください。
| モーター | 適正負荷トルク(mN・m) | 適正負荷時の回転数(r/min) | 消費電流 |
|---|---|---|---|
| ノーマル(FA-130) | 約1.0※ | 9,900〜13,800 | 1.1A |
| トルクチューン2 | 1.6〜2.0 | 12,300〜14,700 | 1.7〜2.0A |
| アトミックチューン2 | 1.5〜1.8 | 12,700〜14,900 | 1.5〜1.7A |
| レブチューン2 | 1.2〜1.5 | 13,400〜15,200 | 1.6〜2.0A |
| ライトダッシュ | 1.3〜1.9 | 14,600〜17,800 | 1.5〜2.2A |
| ハイパーダッシュ3 | 1.4〜1.9 | 17,200〜21,200 | 1.6〜3.0A |
| パワーダッシュ | 1.5〜2.0 | 19,900〜23,600 | 2.5〜3.3A |
| スプリントダッシュ | 1.3〜1.8 | 20,700〜27,200 | 2.8〜3.8A |
※ノーマルの値はタミヤ公式カタログに記載がないため、別資料の「適正負荷10g・cm」をmN・mに換算した参考値です。
mN・m(ミリニュートンメートル)は、モーターが物を回そうとする力の強さ(トルク=力のモーメント)を表す単位です。N・m(ニュートンメートル)の1000分の1で、「軸の中心から1m離れた場所を1Nの力で押す・引く強さ」が1N・mにあたります。
イメージしやすいのは、モーターの軸に半径1cmの糸巻き(ボビン)を付け、そこに糸を巻いておもりを垂直にぶら下げるところを考える方法です。おもりの重さがボビンを回す力になり、トルク=おもりの重さ(の重力)×ボビンの半径、という関係になります(あくまでイメージをつかむための例で、糸や滑車の重さ・摩擦が誤差になるため、実際の精密な測定にそのまま使われる方法とは限りません)。
たとえばトルクチューン2モーターの推奨負荷トルクは1.6〜2.0mN・m(中間値で約1.8mN・m)。半径1cmのボビンに、糸で約18gのおもりを吊るして垂直に引っ張り上げる負荷をかけた状態を考えます。この状態で2.8V(適正電圧2.4〜3.0Vの範囲内)の電圧をかけると、約13,500rpmで回転し、その時の消費電流は約1.85Aと読み取ることができます(いずれもカタログの範囲の中間値による概算)。
5正転・逆転を使う理由
正転・逆転を交互に行うことで、ブラシとコミュテーターの当たり方に偏りが出にくくなると考えられています。5ステップの中で正転と逆転を組み合わせるプログラムがよく使われます。
MBC2では回転方向を指定できます。
| 表示 | 意味 |
|---|---|
| Normal(N) | 正転 |
| Reverse(R) | 逆転 |
| N_Pulse(NP) | 正転パルス慣らし(電圧を上げ下げしながら慣らす) |
| R_Pulse(RP) | 逆転パルス慣らし |
| − | 当該ステップをスキップ |
パルス慣らし(N_Pulse / R_Pulse)
電圧を数秒おきに変化させる慣らし方法です。「最低電圧」「実行間隔(秒)」「パルスパターン(on/off または Linear)」を設定でき、on/offパターンは最低電圧と指定電圧の間を矩形波状に、Linearパターンは徐々に上げてから戻すように電圧が変化します。詳細は設定画面の Pulse 項目を参照してください。
6冷却時間と温度管理
モーターは回転させ続けると発熱します。各ステップには「実行時間」に加えて「冷却時間」を設定でき、実行時間が終わった後にモーターの回転を止めて休ませることができます。
なぜ冷やす必要があるのか
モーターにはフェライト磁石が使われていますが、フェライト磁石は高温よりも低温(氷点下30度以下など)で減磁しやすい性質があり、通常の慣らしで問題になるような発熱(数十度程度)で磁力が落ちるとは考えにくいとされています。つまり「発熱でモーターの磁石がダメになる」という心配は、通常の使用範囲ではあまり当てはまりません。
では、なぜ冷やすのでしょうか。正直なところ、発熱がモーターに与える影響がどこまで大きいのかは、はっきりしていません。それでも冷やす理由は、次のように考えています。
- 速い人はみんな冷やしている: 理由が明確に説明されているわけではありませんが、ミニ四駆がうまいレーサーは、そろって冷やしながら慣らしています。長年の経験の中で残ってきたやり方には、まだ言葉になっていない理屈があると考えるほうが自然です。まずはそれに倣う、というのがMBC2の立場です
- モーター内部の樹脂パーツへの影響: ブラシを支えるエンドベルなど、モーター自身にも樹脂パーツが使われています。高温の状態が続くと、こうしたパーツに影響が出るおそれがあります
- やけど・安全面: 動作中の本体・モーターは高温になるため、そのまま触れるとやけどの危険があります(はじめる>安全上の注意)
また、設定画面の Over Heat(オーバーヒート温度) に達すると、モーターの回転は自動的に停止し、温度がその温度より3℃下がったら再開します。長時間・高電圧の慣らしでは温度上昇に注意してください。
7ステップ・サイクルと「おかわり」判定
ここまでで、電圧をどうするか(銅ブラシは高め・短時間、カーボンブラシは低め・長時間)、回転方向をどうするか(正転・逆転を組み合わせる)といった、慣らしの「材料」がそろいました。これを実際の慣らしとして組み立てると、たとえば次のような流れになります。
1.5Vで正転1時間 → 1.5Vで逆転1時間(温度が上がりすぎないよう注意)→ 3.0Vで測定 → もう少し慣らしたければ、もう一度1.5Vで正転…
この一連の流れを人の手でずっと付きっきりでやるのは大変です。そこで使うのがMBC2のプログラム機能です。あらかじめ「3.0Vで測定」「1.5Vで慣らし」といった各ステップの電圧と時間を設定しておけば、あとはMBC2が自動でその通りに実行してくれます。
MBC2の慣らしは、次の階層構造で実行されます。
プログラム → ステップ1〜5 → (目標未達なら)サイクル(おかわり)
1つの「プログラム」は5つの「ステップ」で構成され、各ステップに電圧・回転方向・実行時間・冷却時間を設定します。プログラムを実行すると、ステップ1から順にステップ5まで実行されます。
ステップ5(または設定した判定ステップ)で、実測の回転数が「目標回転数(Target)」に達していなければ、慣らしをもう1周「おかわり」します。この繰り返し回数をサイクルと呼びます。目標回転数に達したか、設定した最大サイクル数まで実行したら慣らしは終了(Finish!)します。
もう1つ、rStop(回転上限)という終了条件があります。累積の回転数が設定値に達すると、目標回転数やサイクル数に関わらずその場で終了します。目標回転数を高めに設定して慣らす場合、実際にはこのrStopか最大サイクル数のどちらかで終わることが多くなります。回しすぎてモーターの寿命を縮めないための歯止めとして使えます。
判定ステップ(Judgement Step)
目標回転数との比較をどのステップで行うかは、設定画面の Judgement Step で3パターンから選べます。
| 設定 | 動作 |
|---|---|
| Last Step | 最後のステップでのみ判定 |
| 1st Step | 1ステップ目でのみ判定 |
| All Step | すべてのステップで判定 |
8慣らしの結果を振り返る
慣らしはやりっぱなしにせず、結果を見ることが大事です。理由は2つあります。そのモーターの能力を知ることと、慣らし自体を振り返ることです。
理由1: そのモーターの能力を知る
同じ種類のモーターでも、1本ずつ性能は違います。手持ちのどれが速いのかがわかっていれば、レースでどのモーターを使うかを決められます。
その指標として使いやすいのが、決まった電圧で回したときの回転数です。3.0Vで測る人もいれば2.8Vで測る人もいますが、基準は自分で決めて構いません。大事なのは、手持ちのモーターを全部同じ電圧・同じ条件で測ることです。そうして初めて、本数どうしを比べられます。
測った回転数はモーター本体に直接メモしておくと便利です。エース・1軍・2軍といった仕分けができ、次に使うときに迷いません。
理由2: 慣らし自体を振り返る
慣らしには「ここで終わり」という決まった時間がありません。モーターはロットによってばらつきがあり、ブラシが削れやすいもの・削れにくいもの、回転数が高めに出るもの・そうでないものがあります。つまり「何サイクル回せば仕上がる」という答えは、あらかじめ決まっていません。
そして、回しすぎればブラシを削ってしまうだけです。ブラシを削りすぎない、ちょうどいい慣らしが何サイクルくらいなのか。それを見極めるために、慣らしの途中経過をログで確認できると便利です。
MBC2ではどう見るか
この途中経過を自動で記録してくれるのが、前章のステップとサイクルの組み合わせです。慣らし事例のプログラムのように、ステップ1に「3.0Vで1分」という測定用のステップを置いておけば、サイクルが1周するたびに同じ3.0Vでの回転数が記録されていきます。その積み重ねをグラフにしたものが、Log画面のグラフ表示です。
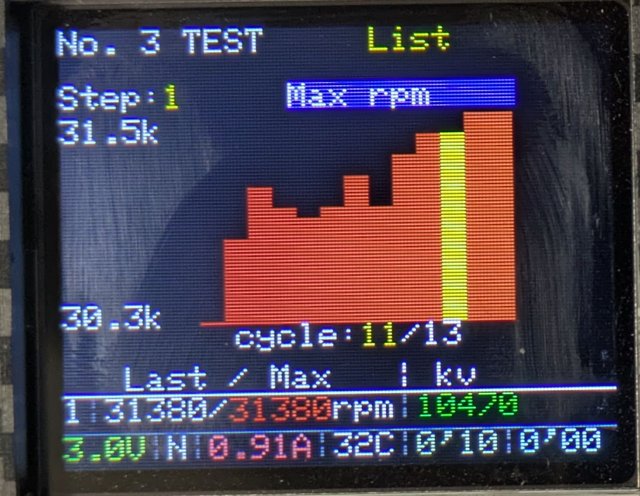
横軸がサイクル(左が1周目、右にいくほど後の周)、縦軸が回転数です。この例では左端の約30,300rpmから右端の約31,500rpmまで、全体に上がっていく様子が記録されています。数字を並べなくても、慣らしの途中経過がひと目でつかめます。
黄色いバーは選択中のサイクルで、この例では13周のうち11周目を選んでいます(cycle:11/13)。選んだサイクルの詳しい数値が画面下部に表示され、ここでは31,380rpm・kv 10470・3.0V・0.91A・32℃と読み取れます。
リスト表示では、各ステップ最後の数値(回転数・kv・電圧・電流・温度・実行時間・冷却時間)を一覧で確認できます。グラフで全体の傾向をつかみ、リストで具体的な数値を確認する、という使い方が基本です。詳しい画面項目はリファレンス>全画面リファレンスを参照してください。
9負荷と回転数の関係
同じモーターでも、車体に組み込んで走らせる(負荷がかかる)と、無負荷で回したときより回転数は下がり、電流は上がります。そして、コースを走っている間ずっと同じ負荷がかかっているわけではありません。
コースのどこで負荷がかかるのか
負荷の大きさは、コースのセクションによって変わります。
| セクション | 負荷 |
|---|---|
| スタートダッシュ/ブレーキが強く効いたとき/ジャンプ後の着地/急な上り坂 | 大きい |
| コーナー | かかるが、上の場面よりは小さい |
| ストレート | あまりかからない |
負荷がかかったときの特性を生かす
立体セクションの多いコースでは、大きな負荷がかかっても回転数を維持できるモーターのほうが、速くできる可能性があります。
逆に、負荷がかかると回転数が落ちるモーターもあります。これは裏を返せばブレーキが利きやすいということです。その特性を生かしたセッティングができるかもしれません。
どちらが良い・悪いという話ではありません。いずれにしても、負荷がかかったときのモーターの回転数がわかれば心強いということです。
MBC2ではどう見るか
MBC2のAccelTest機能は、モーターの回転数や電圧、その他MBC2の内部的なデータなどを使用して、負荷がかかったときの回転数を推測する機能です。結果は3段階の負荷インデックスで表示されます。
| 表示 | 意味 |
|---|---|
| No | 無負荷(負荷ゼロ)相当の回転数・電流 |
| Lo | 軽負荷相当の回転数・電流 |
| Hi | 高負荷相当の回転数・電流 |
無負荷(Manual実行など)だけで回転数を比較すると、実際にコースを走るときの性能差とは順位が変わることがあります。AccelTestのNo/Lo/Hiを見ることで、負荷がかかった状態でどのモーターが有利かをより実態に近く比較できます。使い方はMBC2を使う>AccelTestを参照してください。
10電池の内部抵抗と端子電圧
電池には「電圧降下」という性質があります。電流を流すと、その電流量に比例して電池が供給できる電圧が低下する現象で、ミニ四駆は走行中に1.5〜4.0A程度の大電流が流れるため、電圧降下の影響も大きくなります。この電圧降下の少なさ(=内部抵抗の低さ)が、電池ごとの実効的な速さの違いを生む一因とされています。
MBC2のBattEmulate機能は、この内部抵抗を持つ電池(開放電圧・内部抵抗・容量)を模擬してモーターに電力を供給する機能です。内部抵抗が高い電池ほど、電流が増えたときに端子電圧(実際にモーターにかかる電圧)が大きく下がります。AccelTestの結果画面でも、MBC2直結だけでなく実在の電池(NiMH・Alkalineなど)を想定した場合の端子電圧・電流・回転数を確認できます。
電池自体を良い状態に保つメンテナンスのコツはミニ四駆お役立ち情報>電池(ニッケル水素)のメンテナンスにまとめました。
11モーターの個体差
同じ種類のモーターを何本か買ってきて回してみると、回転数はきれいに揃いません。1本ずつ違います。
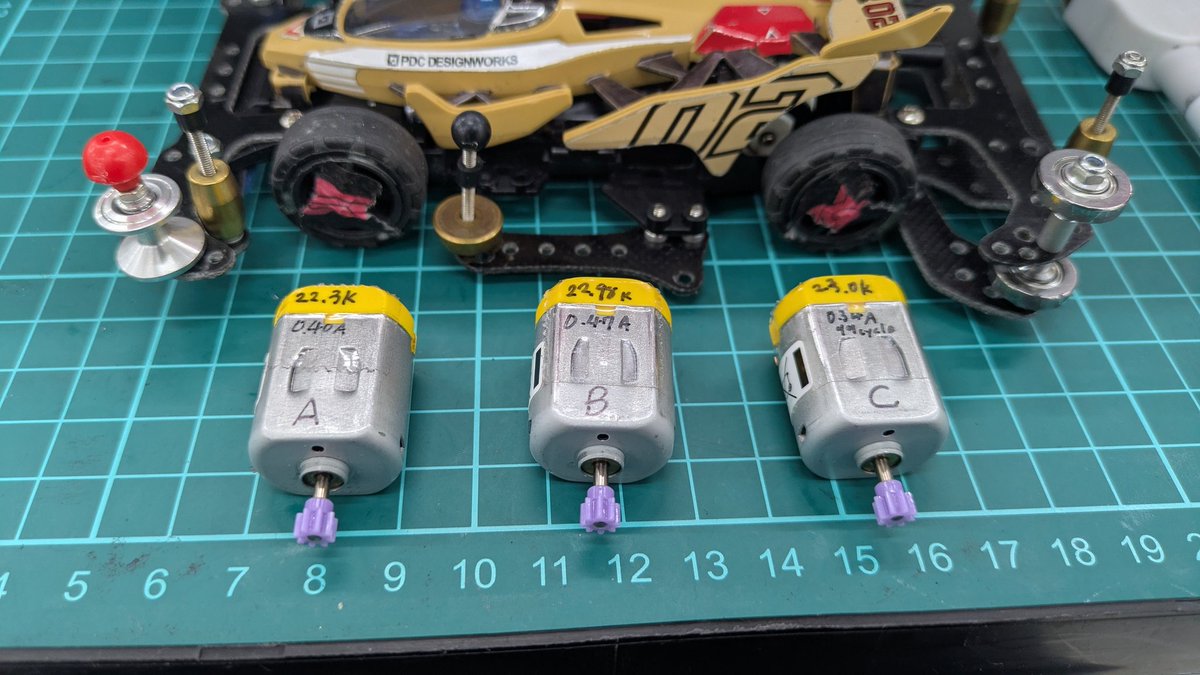
なぜ個体差が生まれるのか
原因は、製造時のちょっとしたズレです。たとえば次のような点があります。
- コイルの巻き方が均一か
- 軸のブレが小さいか
- 進角がついているかどうか
- ブラシの位置が適切か
基本的に、出荷されているモーターはメーカーの基準をクリアしたものです。それでも、どうしてもばらつきは生じます。
回らないモーターは「ハズレ」なのか
回転数が低かったモーターは、ハズレだから使わない。……それは、もったいない話です。
いろいろな回転数のモーターを持っておくと、有利になる場面が出てきます。コースアウトしづらいレイアウトなら速いモーターを、コースアウトしやすいレイアウトなら遅いモーターを。そうやって選択肢として持っておけることが、レーサーとしての成長につながります。
12モーターの固定
モーターをしっかり固定すると、回転力が逃げにくくなり性能を引き出しやすくなるとされています。固定が緩いと、モーター自体が動いてしまい力が逃げてしまうためです。MBC2のモーターカバーも、モーターを固定してこの逃げを抑える役割を持っています(はじめる>モーターを取り付ける)。締め具合が緩いと計測値が安定しないことがあるため、スムーズに回転する範囲でしっかり固定しましょう。