はじめる
モーターブートキャンプ2(MBC2)が届いたら、まずは準備しましょう。
組み立ての工程はありますが、大丈夫。
ミニ四駆より簡単です。
このページの内容
ご利用前に必ずお読みください。本製品は動作中に本体が熱くなります。やけど・けが・火災に十分注意してご利用ください。本製品の使用による結果について MIC-LABO は責任を負いかねます。
1安全上の注意
- 本体が熱くなります。動作中は高温になります。火災・やけどに十分注意してください。
- 電源電圧は 12V が定格です。13V 以上の電圧をかけないでください。
- 電源の + − を間違えないでください。逆に接続すると機器が故障します。
- 対象はミニ四駆用モーター(130 サイズの DC モーター)です。
- 一度に複数のモーターを接続しないでください。
- 指定電圧はプログラムの仕様上 9.0V が上限です。ただしモーターの定格電圧を超える電圧を加えると、ノイズで本体が故障する場合があります。その場合はサポート対象外となります。
- やけど・けが・火災等に十分注意してご利用ください。
2内容物の確認
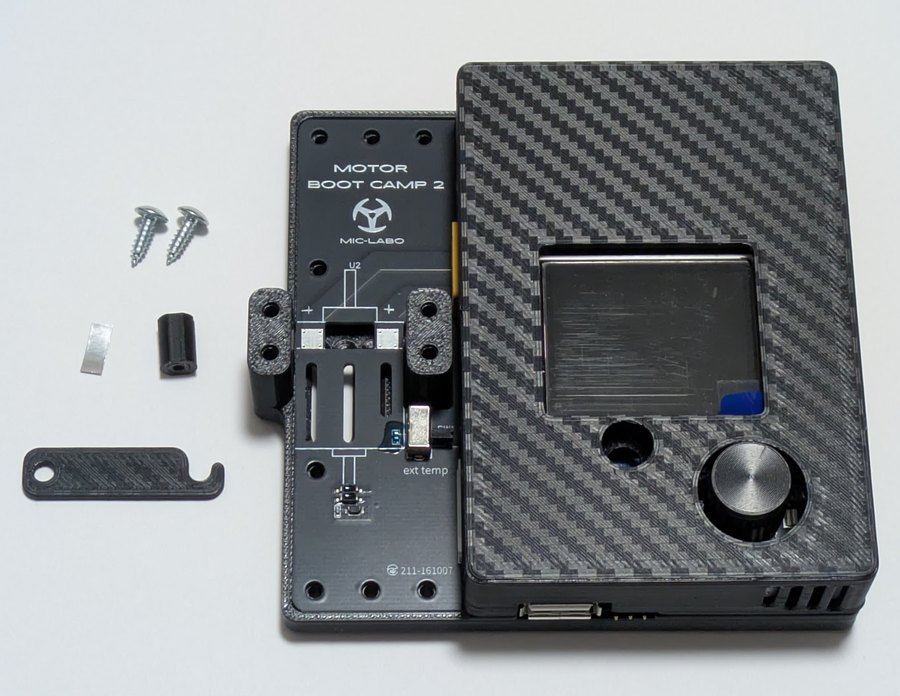
箱を開けたら、次のものが揃っているか確認してください。
同梱品
- モーターブートキャンプ2 本体
- 回転数計測キャップ
- アルミテープ
- トラスビス ×2
- モーターカバー
お客様にてご用意いただくもの
- 12V の AC アダプター(内径 2.1mm・外径 5.5mm、コネクタ中心が + 極)
AC アダプターは付属しません。上記サイズ・極性のものをご用意ください。
3回転数計測キャップを作る
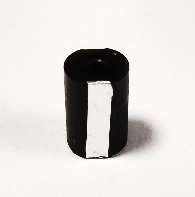
MBC2 はモーター軸に付けたキャップの反射を読み取って回転数を計測します。付属のアルミテープを貼って、計測用のキャップを作ります。
回転数計測キャップの平らな面に、アルミテープを貼り付けます。片面のみに貼ってください(両面に貼ると正しく計測できません)。
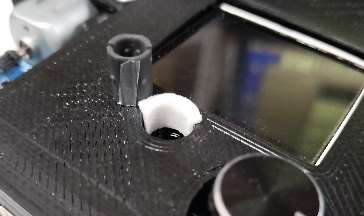
キャップ入れにブレーキスポンジを。使わないときは、本体の「キャップ入れ」に回転数計測キャップを差してしまっておけます。ブレーキスポンジを小さく切ってキャップ入れの内側に貼ると、回転数計測キャップをほどよく保持してくれます。
アルミテープの代用品やはがれ対策はトラブル>回転数を計測できない、キャップが緩くなったときの直し方はトラブル>回転数計測キャップが緩いにまとめています。
4モーターを取り付ける
モーターカバーで 130 サイズモーターを固定します。
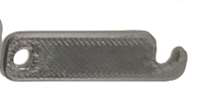
- モーターを所定の位置にのせます。
- モーターをのせた状態で、トラスビスでモーターカバーのネジを締めます。
- モーターがスムーズに稼働するよう、締め具合を調整します。
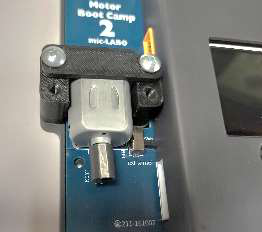
一度に接続するモーターは1個だけにしてください。
5電源を接続する
ご用意いただいた 12V の AC アダプターを本体に接続します。
- 電圧は 12V(定格)。13V 以上をかけないでください。
- コネクタは中心が + 極。極性を間違えると故障します。
+ − の逆接続・13V 以上の電圧は故障の原因です。接続前にアダプターの仕様(電圧・極性)を必ず確認してください。
6最初にモーターを回してみる
まずは Manual 画面で手動でモーターを回してみましょう。操作は本体のツマミ(ロータリーエンコーダー)1つで行います。
基本操作
- ツマミを回す … 項目の移動 / 選択した値の変更
- ツマミを押す … 項目の選択 / 決定
Manual で回す
- メニュー画面で 「Manual」 を選んでツマミを押します。
- 電圧の値を上げるとモーターが回転します。
- メニュー画面に戻るときは 停止(■) を選択します。
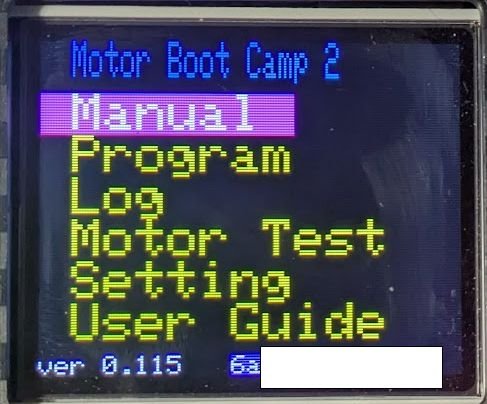
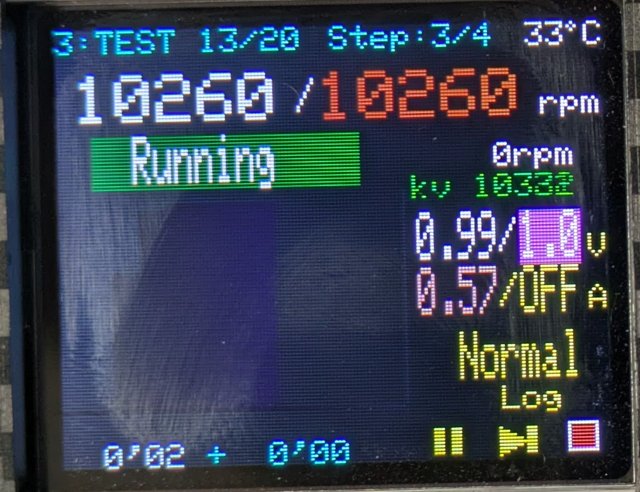
回転方向は次のように選べます。
| 表示 | 回転方向 |
|---|---|
| Normal | 正転 |
| Reverse | 逆転 |
| N_Pulse | 正転パルス |
| R_Pulse | 逆転パルス |
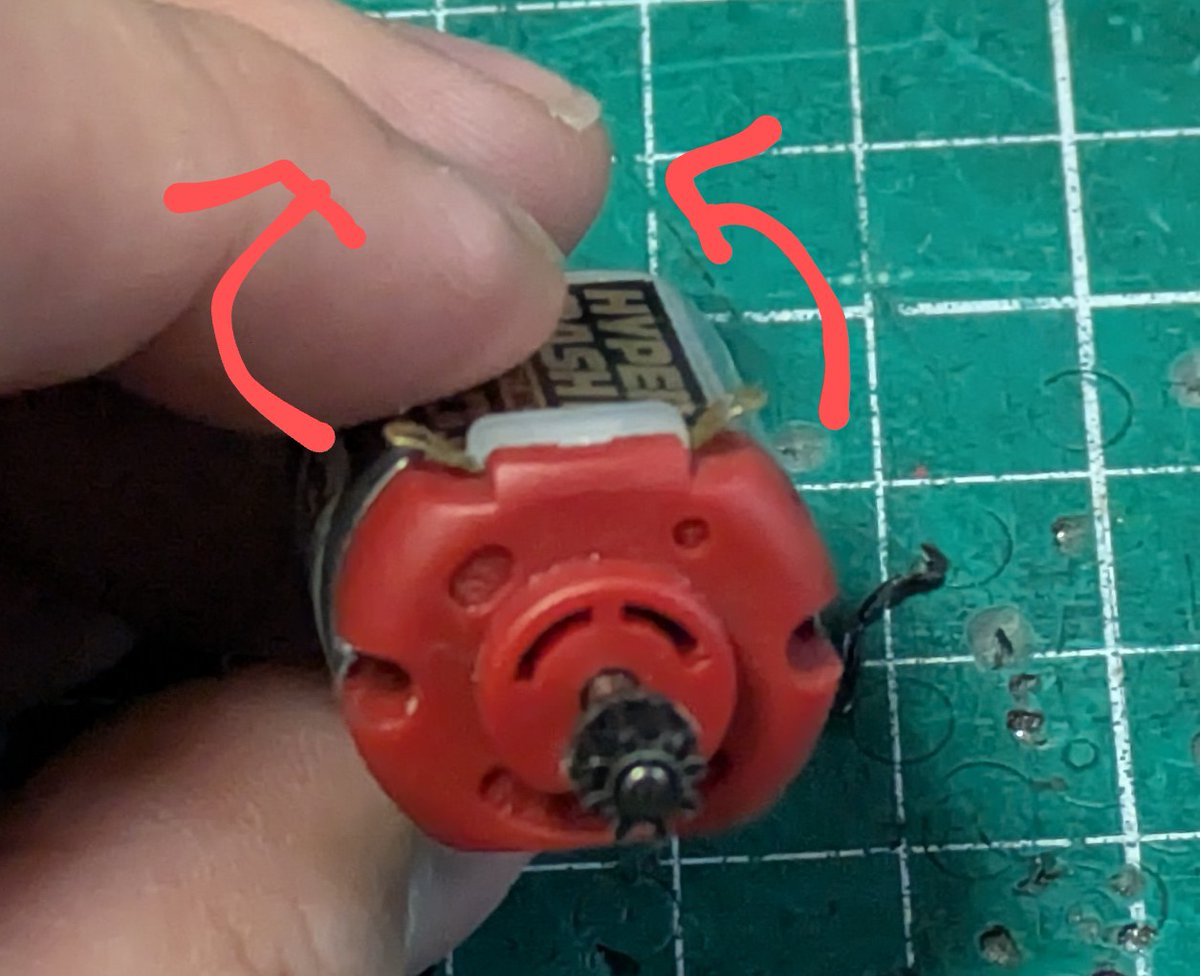
モーターが回転しないときは、モーターのターミナルを少し立ててあげると、うまく回ることがあります。
ノーマルモーター、チューン系モーターはノイズが大きく、画面がバグったようになることがあります。詳しくはこちらの記事をご覧ください。